 HIPROBOT

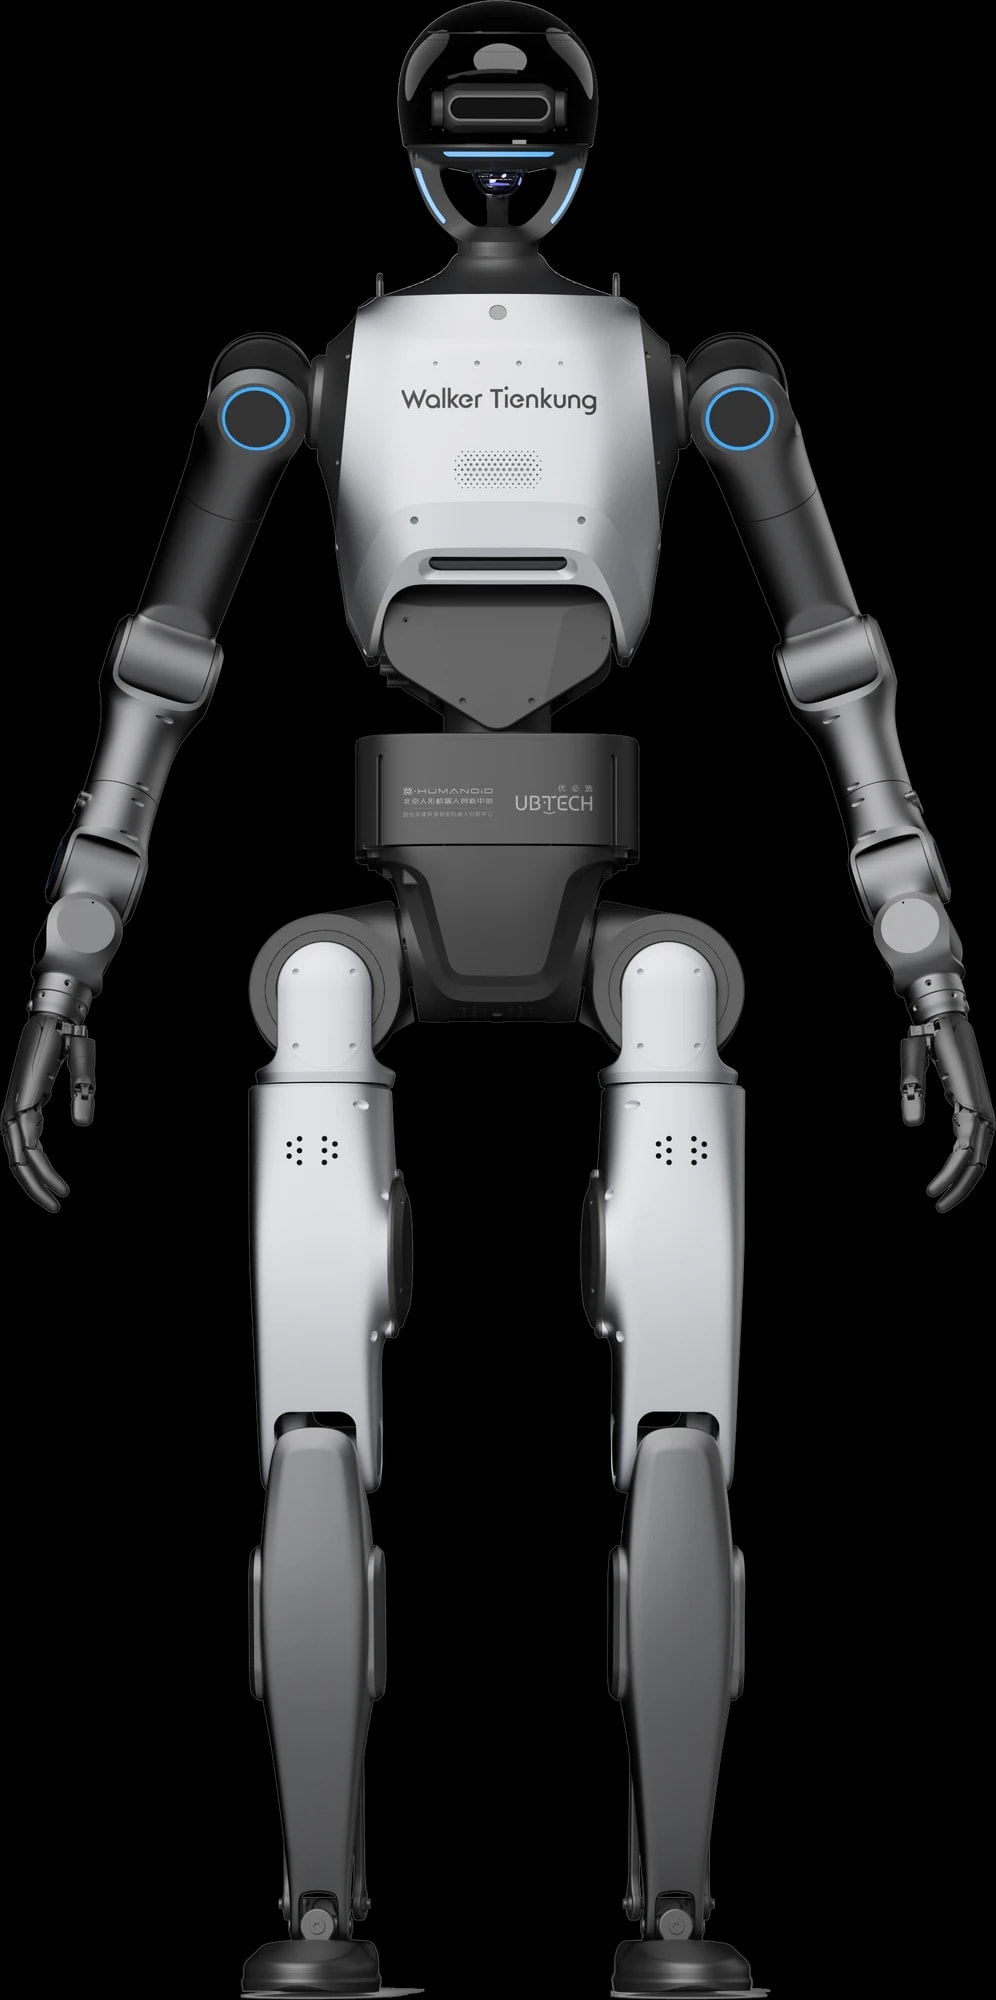
WALKER TIENKUNG DEX
UBTECH
Соодветно за WALKER TIENKUNG DEX
Вешти дланки со прсти
BrainCo Revo 2 Touch · 6 prostostnih stopenj · 11 zgibov · 383 g · prijem 50 N · pinceta 15 N · ponovljivost 0,1° · višina 160 mm · taktilni senzorjiпар
Вешти дланки со прсти
RH5DG2-E4 · 13 prostostnih stopenj · 18 zgibov · 990 ± 10 g · ponovljivost ±0,2 mm · višina 216 mm · taktilni senzor 30 N, 5 % FS, 8 senzorjevпар
Технички податоци
- Висина
- ~180 cm
- Тежина
- ~66,5 kg
- Степени на слобода
- 42
- Брзина
- 10 km/h
Walker Tienkung DEX
Подетално за моделот
Хуманоиден робот за истражување и развој на отелотворена интелигенција, со вешти раце и отворена хардверска и софтверска платформа.
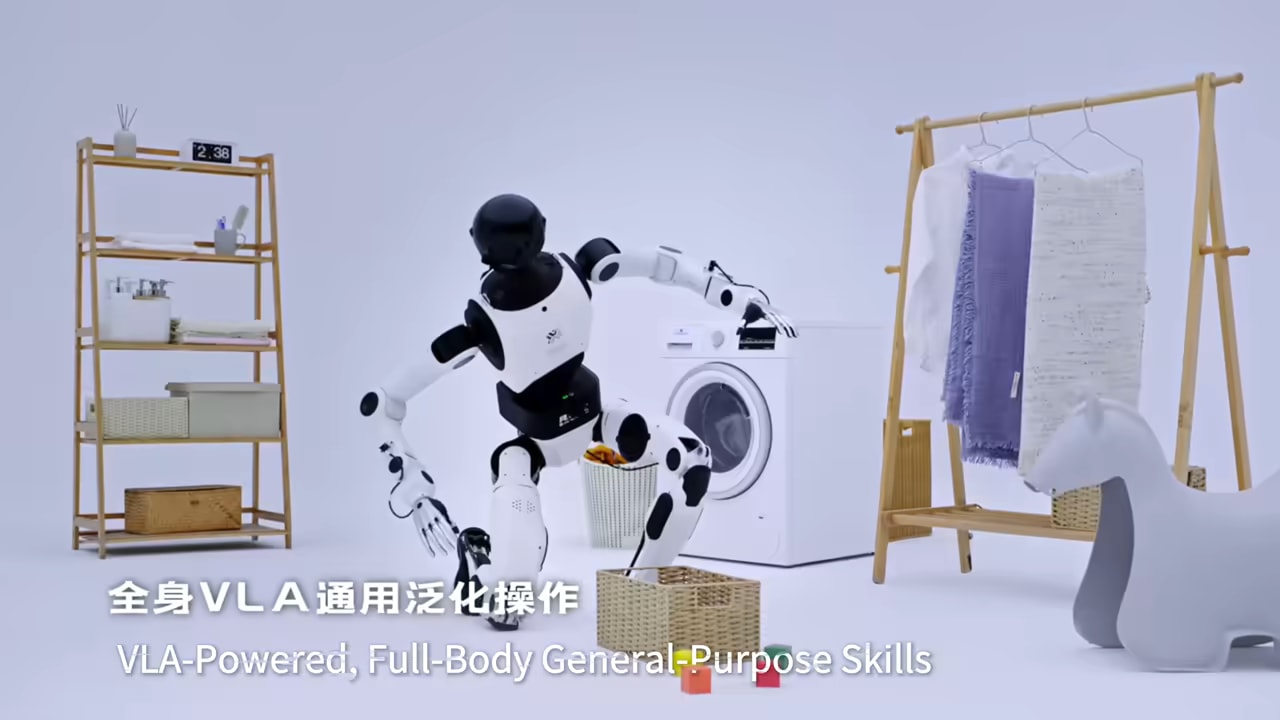
Вешти раце
Вештите раце фаќаат ситни предмети и ги оставаат прецизно; за ориентација се грижи општ систем за визуелно перципирање. Платформата е отворена: достапни се SDK и интерфејси за поврзување сопствен хардвер, така што роботот се приспособува на различни сценарија.
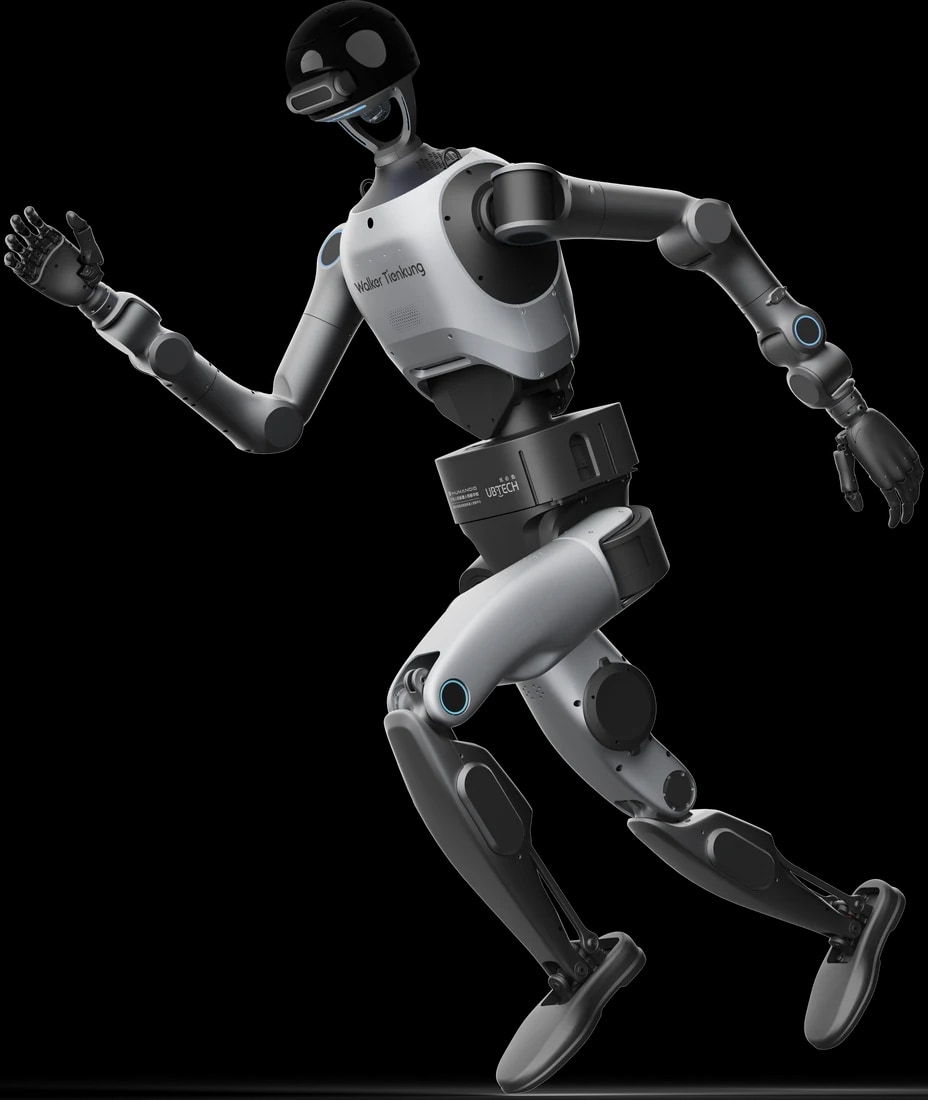
Трчање налик на човечко
Одењето и трчањето се налик на човечките, а движењето е изразито динамично. За ориентација во просторот се грижи општ систем за визуелно перципирање.
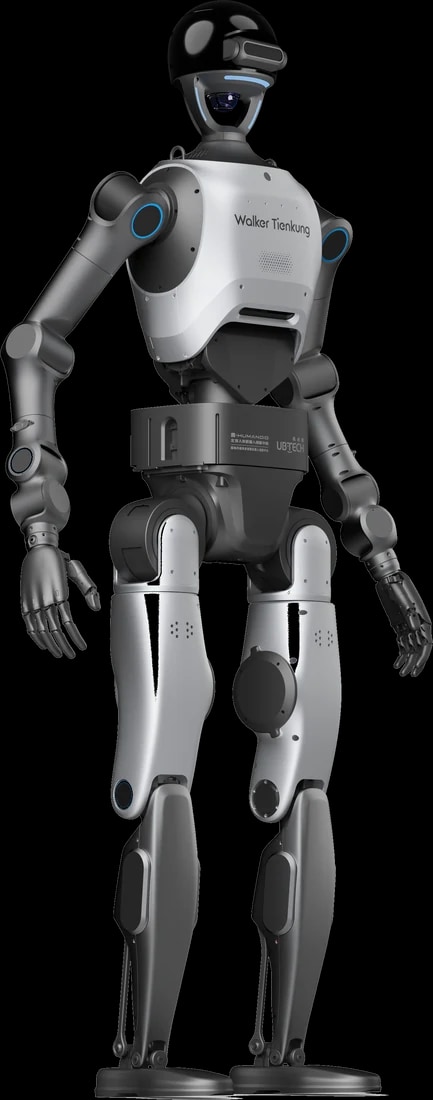
Конструкција што издржува удари
Телото е дизајнирано робусно и отпорно на удари. Платформата е отворена: достапни се SDK и интерфејси за поврзување сопствен хардвер, така што роботот се приспособува на различни сценарија.
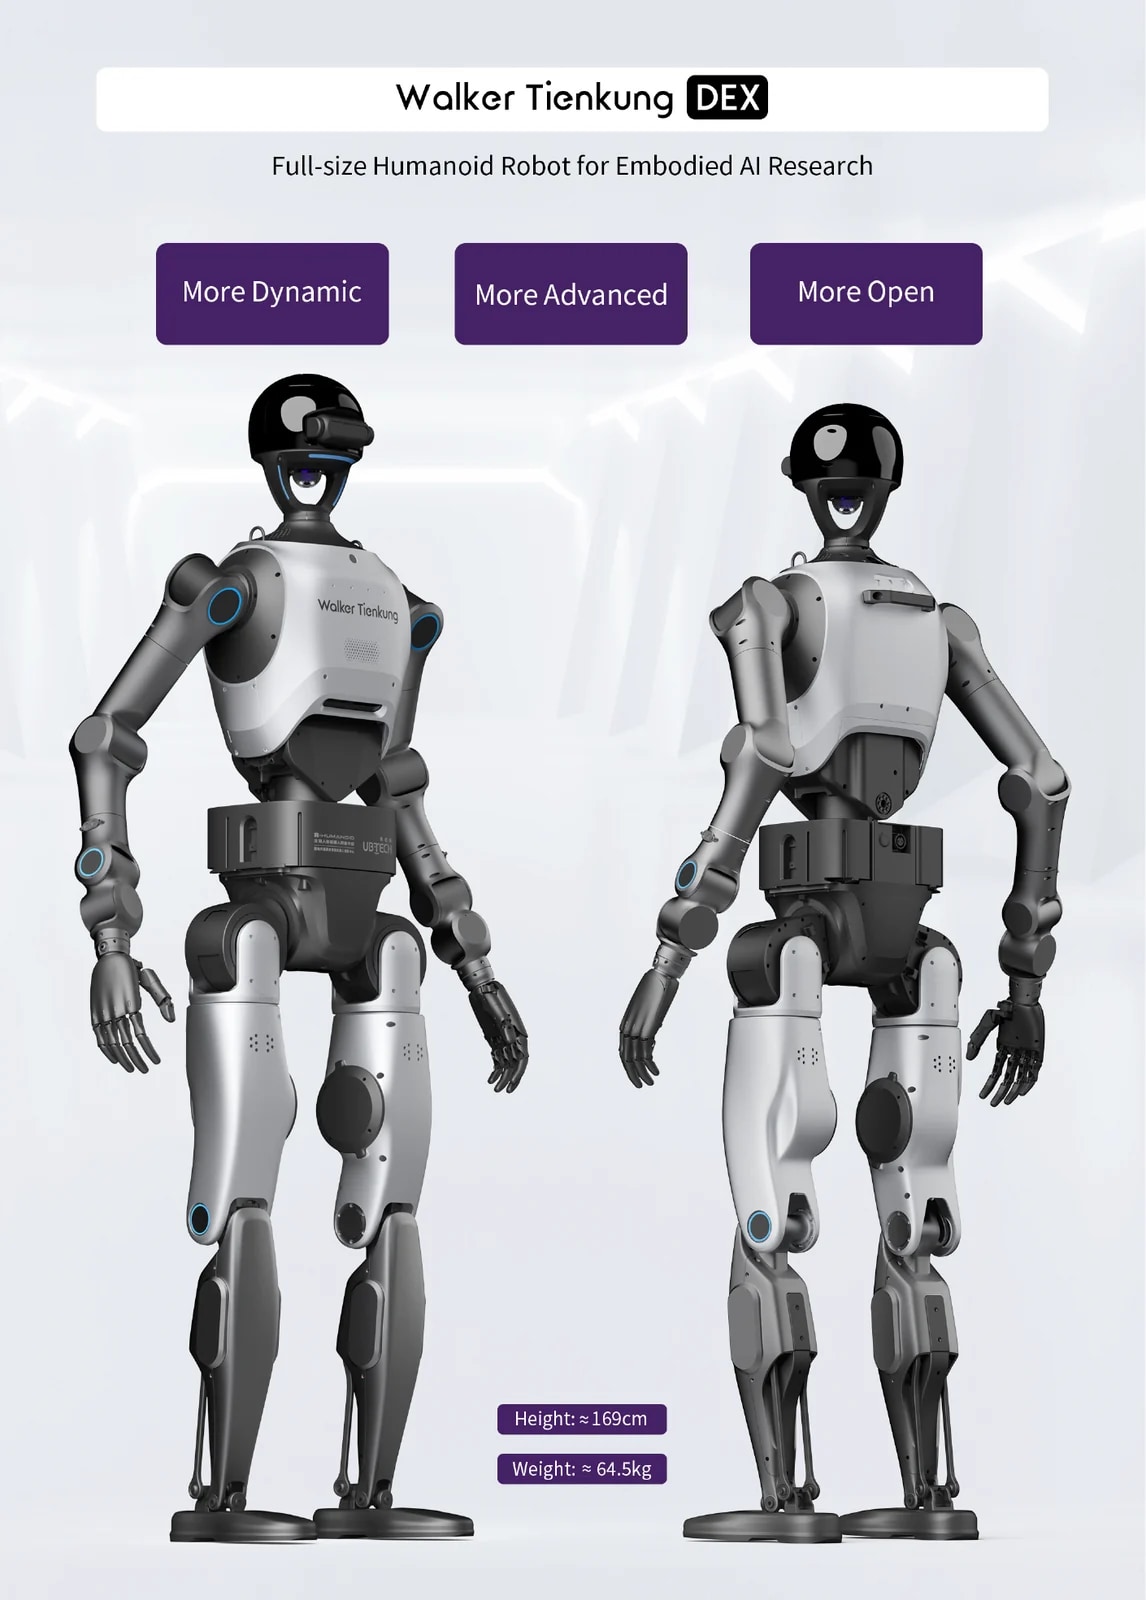
Става
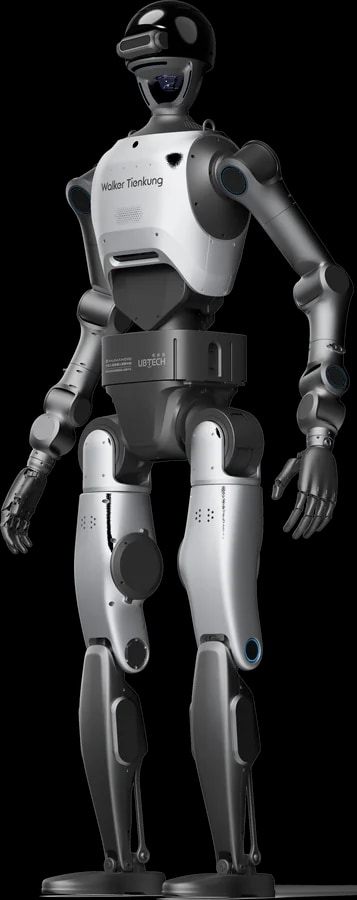
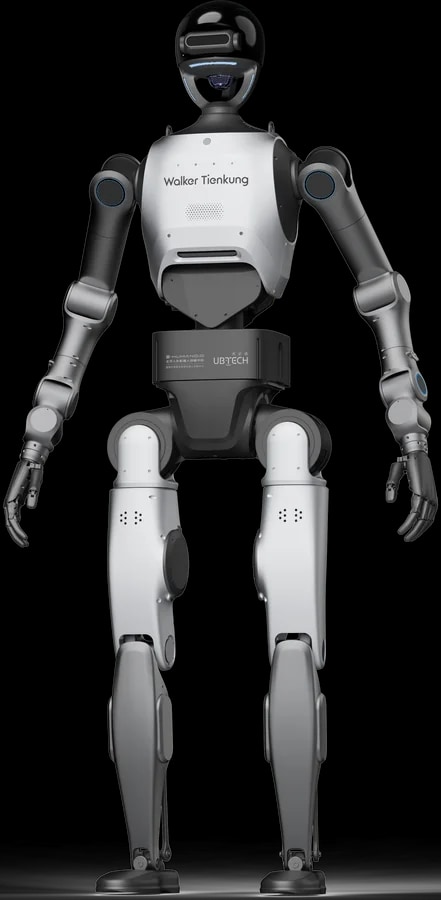
Производителот наведува висина од приближно 180 cm и маса од приближно 66,5 kg. Роботот е со целосна големина и наменет за истражување на отелотворена интелигенција, па затоа трите мота на панелот се „подинамичен, понапреден, поотворен“.
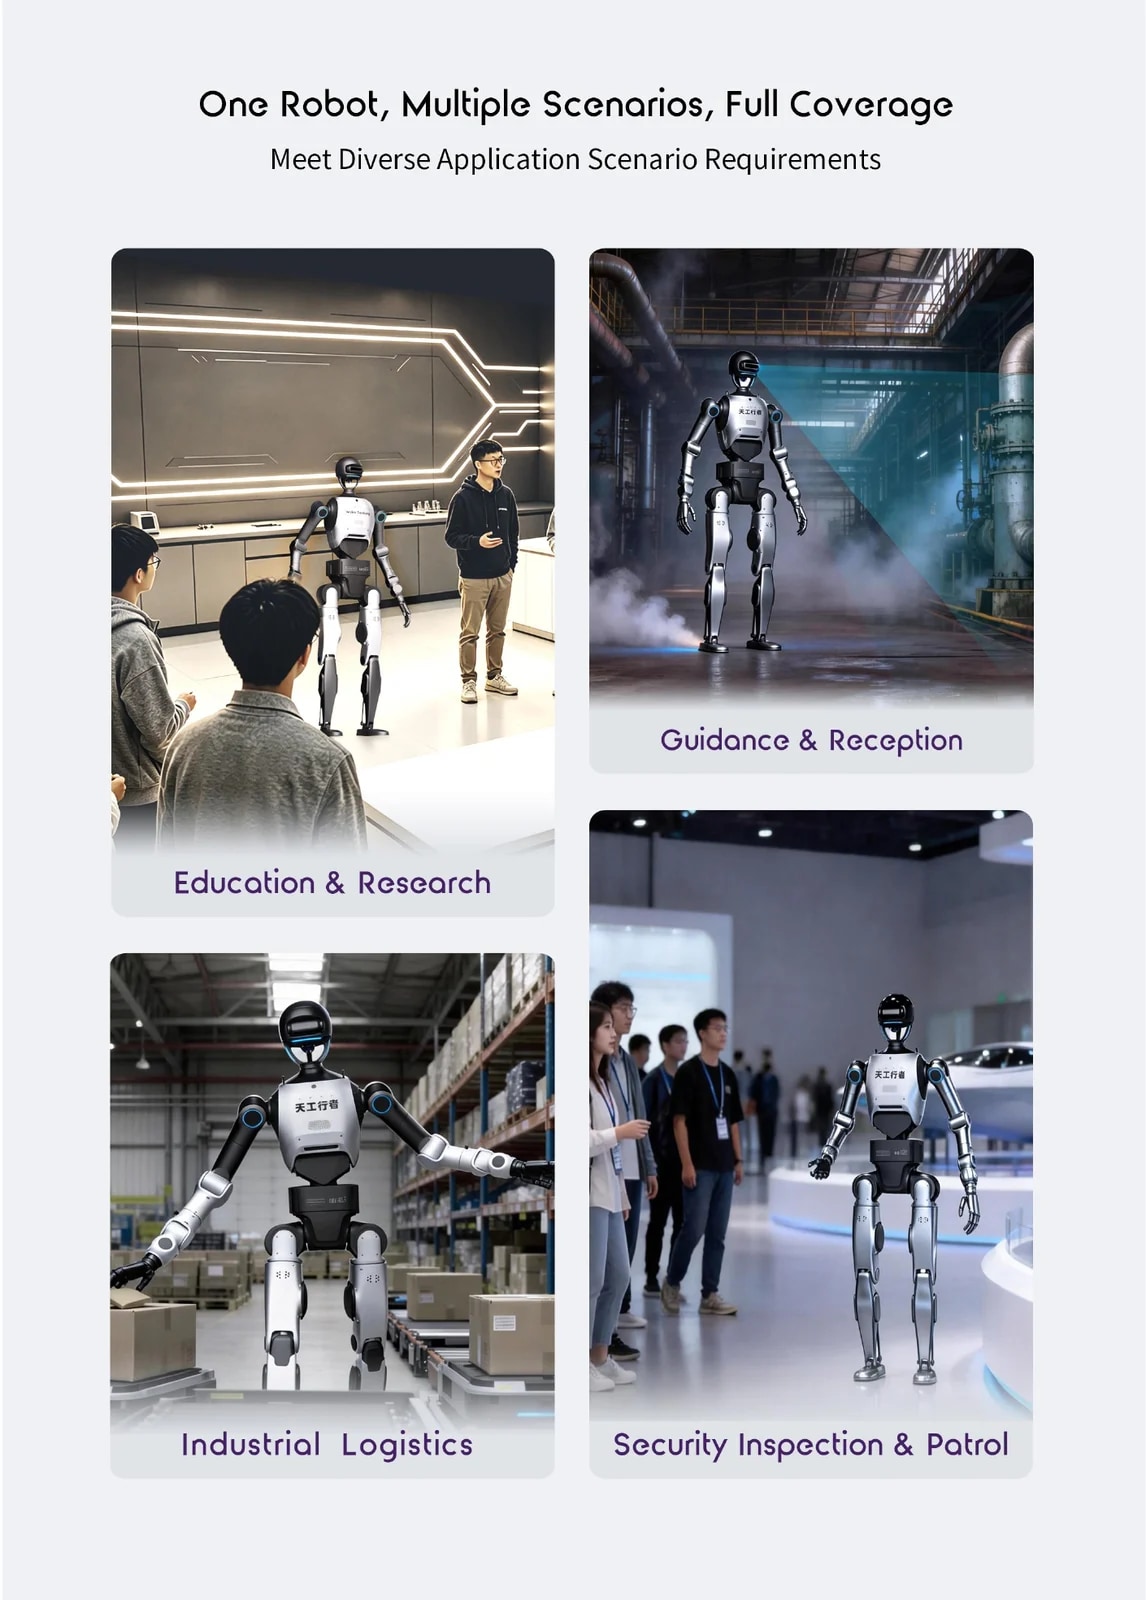
Каде се користи
Производителот наведува четири подрачја: образование и истражување, водење и прием, индустриска логистика, како и безбедносен надзор и обиколки.
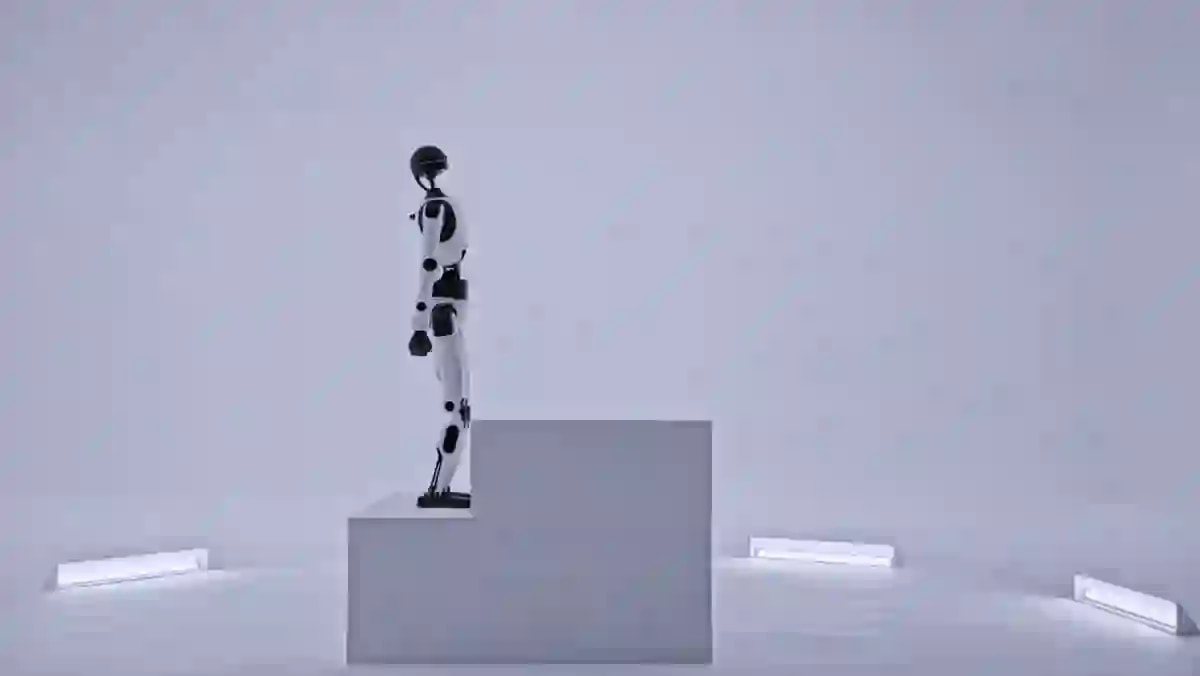
Висина и маса
Висина приближно 180 cm, маса приближно 66,5 kg, робот со целосна големина за истражување на отелотворена интелигенција.
Робусна конструкција
Конструкцијата е дизајнирана робусно и отпорно на удари, што е услов за долги тестови на движење.
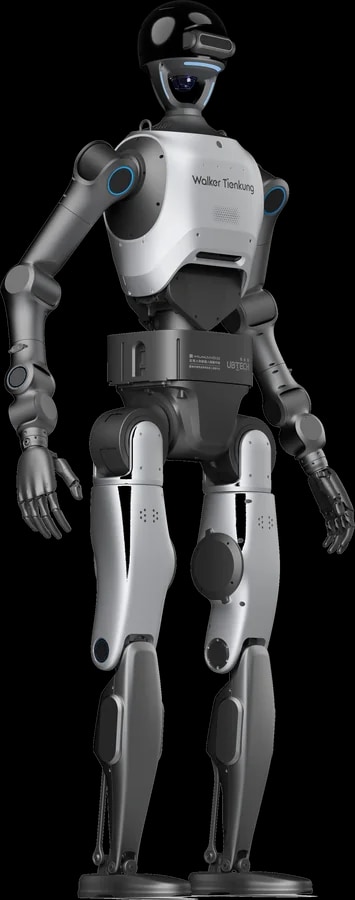
Грбен модул
Поглед под 45°: грбниот модул ги носи компјутерот и батеријата.
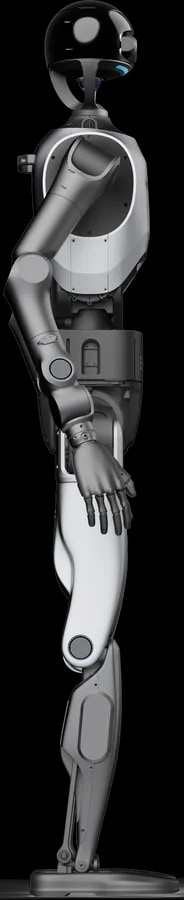
Трупот од страна
Од страна се гледа трупот со степени на слобода во половината.
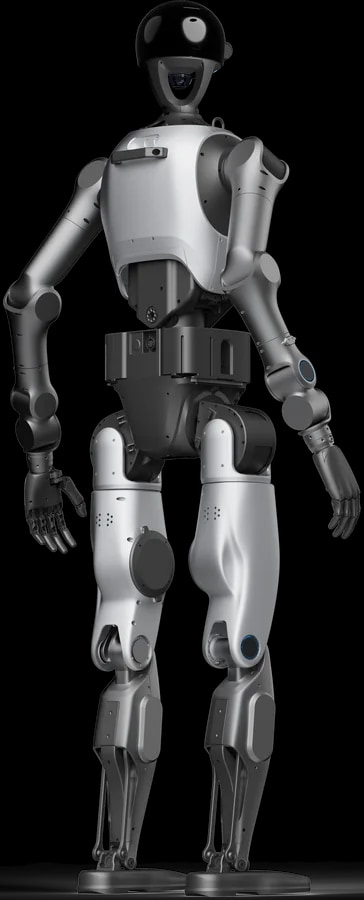
Нозете одзади
Задната страна на нозете со погонските склопови.
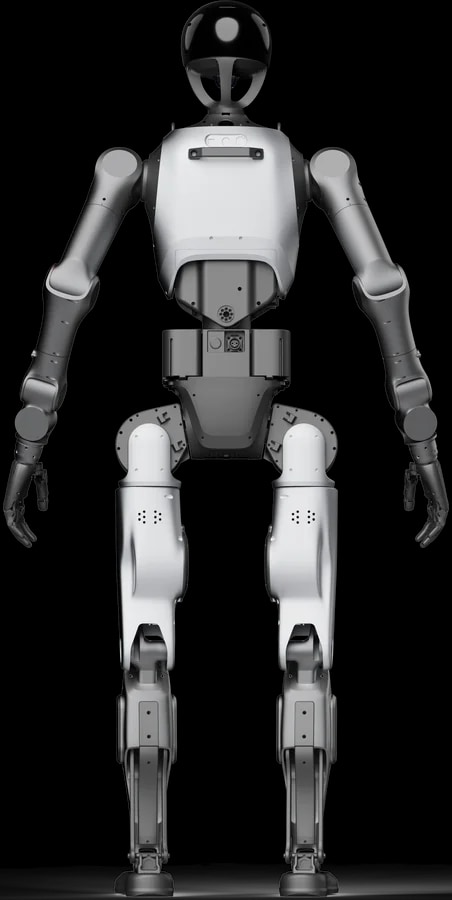
Поглед одзади
Одзади: грбниот модул и распоредот на приклучоците.
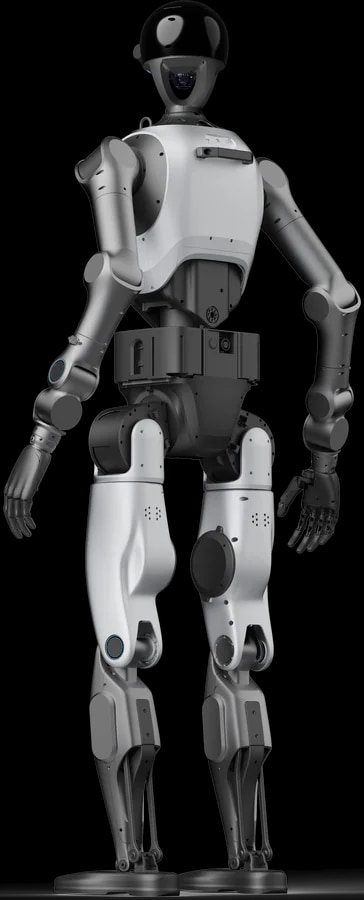
Колкови и нозе
Огледална страна на истиот склоп на нозе и колкови.
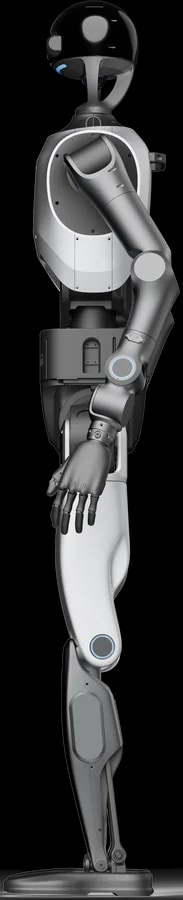
Спротивна страна
Спротивната страна: иста става, друг профил.
Рамо и надлактица
Поглед под 315°: рамото и надлактицата одблизу.
Вешти раце
Речиси однапред, изборните вешти раце имаат 6, односно 13 степени на слобода и до 50 N сила на зафат.