 HIPROBOT

G2
AgiBot
Technische Daten
- Höhe
- 122–180 cm
- Gewicht
- 185 kg
- Traglast
- 10 kg
- Freiheitsgrade
- 26
- Geschwindigkeit
- 1,5 m/s
- Laufzeit
- ≥ 4 h
AgiBot
G2
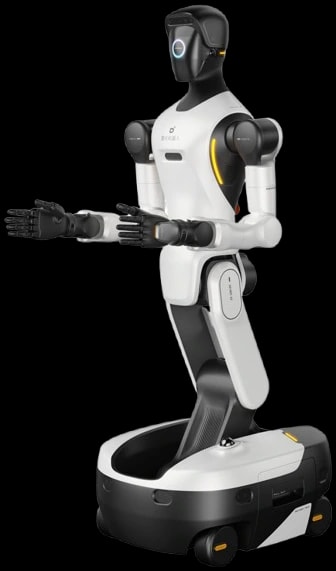
G2 ist ein Industrieroboter mit humanoidem Oberkörper und Kopf auf einem vierrädrigen omnidirektionalen Fahrwerk, das auf der Stelle dreht und auch seitwärts fährt. Er ist für Präzisionsaufgaben und die Arbeit mit Menschen ausgelegt: Die beidarmige Kraftregelung mit einer Genauigkeit von 0,5 N ermöglicht Montagen im Submillimeterbereich.
Jeder Arm hat sieben Freiheitsgrade, Oberkörper und Kopf je drei; die Traglast beträgt 5 kg pro Arm, die Höchstgeschwindigkeit 1,5 m/s. Die Reichweite beträgt in der Ausführung O10 2,3 m. Zwei im laufenden Betrieb wechselbare Batterien mit zusammen 1652 Wh reichen für vier Stunden Arbeit, mit automatischem Laden für den Dauerbetrieb.
Er nimmt seine Umgebung über Kameras in den Handgelenken, Kameras im Kopf und zwei 3D-Lidare im Fahrwerk wahr und rechnet auf einem NVIDIA Jetson T5000. Gebaut ist er aus Komponenten in Automobilqualität mit Schutzart IP42 (Arme IP50); der Not-Halt sitzt am Gehäuse und lässt sich auch aus der Ferne auslösen.
Der G2 bei der Arbeit
Der Film des Herstellers: ein großer Arbeitsraum, das omnidirektionale Fahrwerk, die Montage eines Speichermoduls im Submillimeterbereich und das Halten eines Eies mit Kraftregelung. Die Beschriftungen stammen vom Hersteller; wo sie vom offiziellen Handbuch abweichen, gelten oben die Werte aus dem Handbuch.
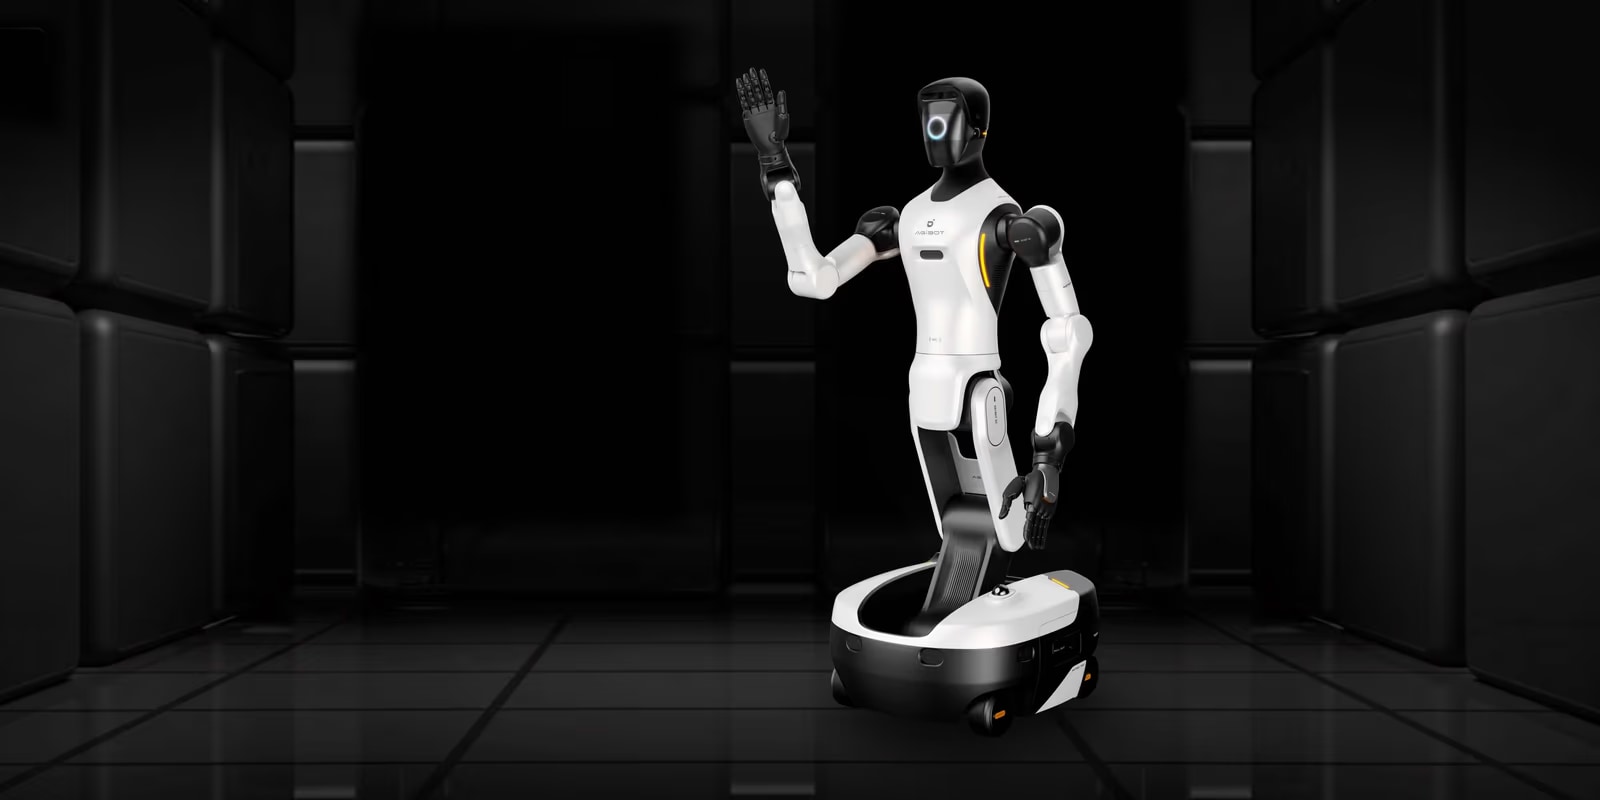
Ein Humanoider auf omnidirektionalem Fahrwerk
Das vierrädrige Fahrwerk dreht auf der Stelle und fährt seitwärts – so arbeitet der G2 auch in engen Industriegängen.
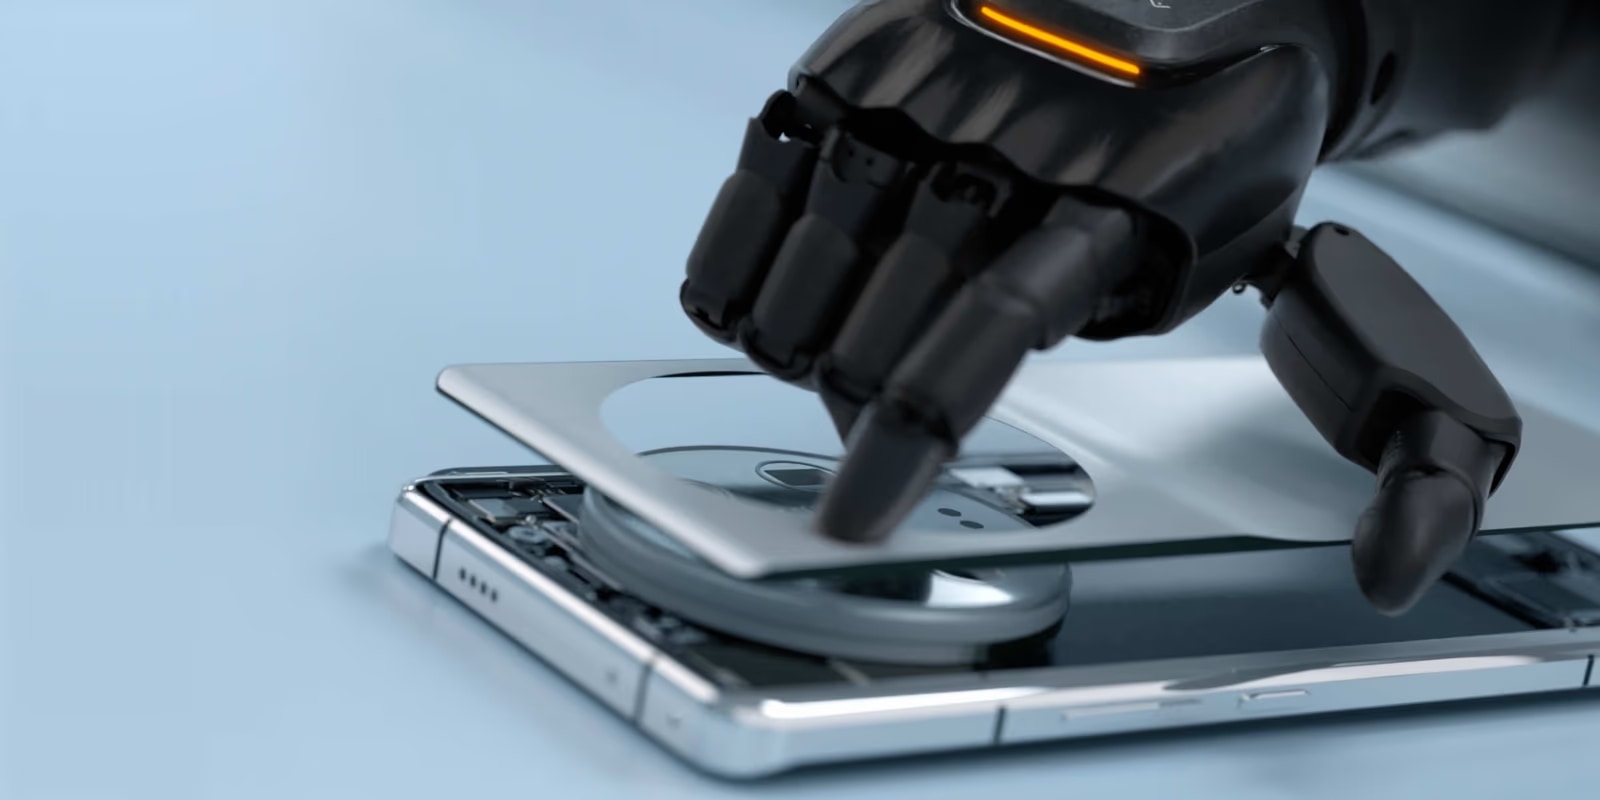
Präzision im Submillimeterbereich
Jeder Arm hat sieben Freiheitsgrade und 5 kg Nenntraglast; die Kraftregelung in jedem Gelenk mit einer Genauigkeit von 0,5 N und optionale Hände mit 19 Freiheitsgraden ermöglichen die Präzisionsmontage kleiner Teile.
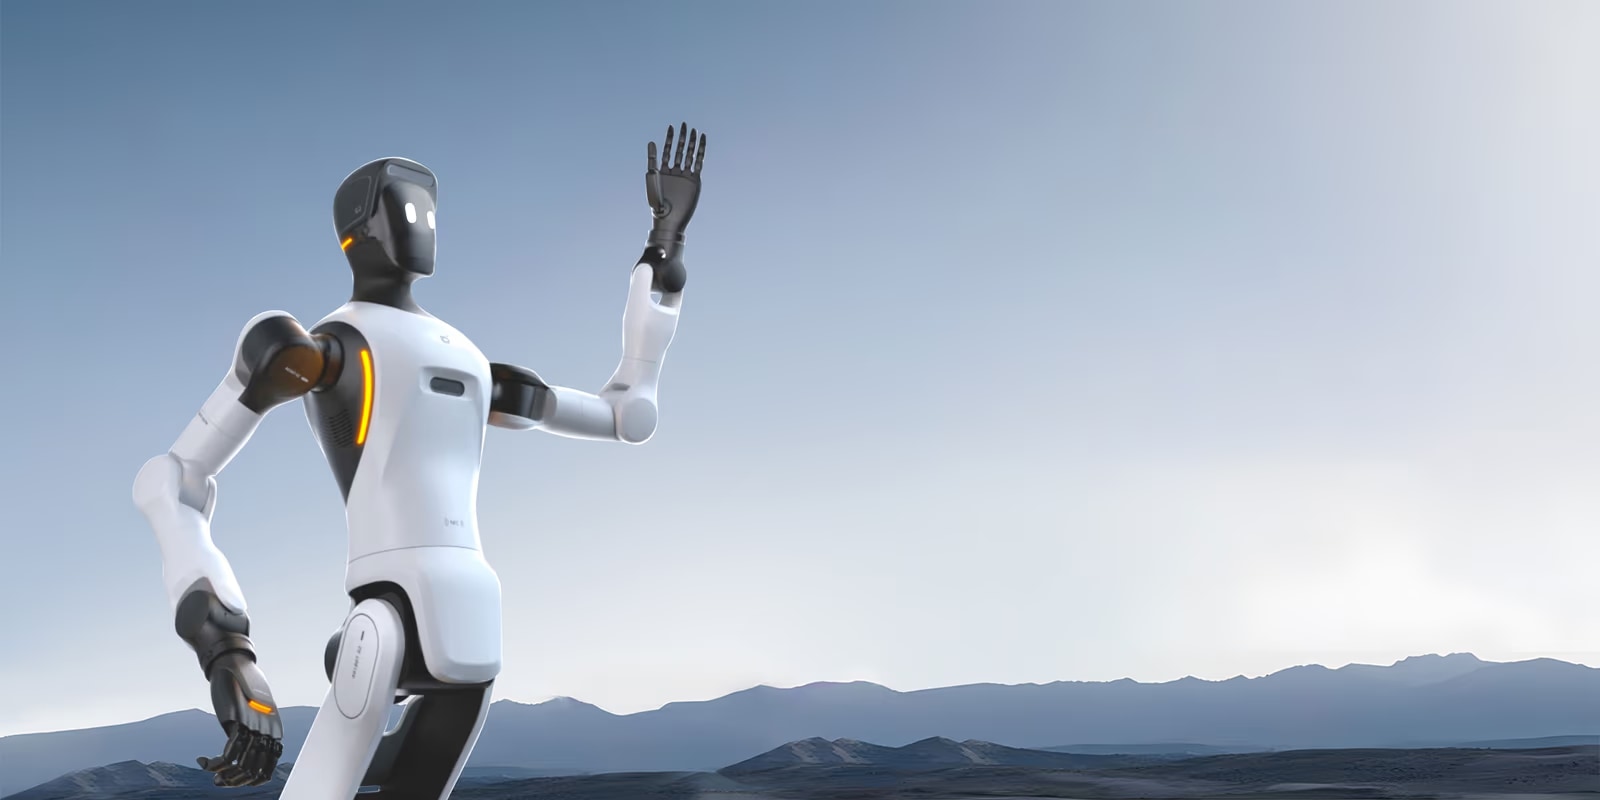
Mimik und Blick
Ausdrucksstarke Gesichtsanimationen, Blickverfolgung und Gespräche mit mehreren Personen gleichzeitig – für Einsätze, bei denen der Roboter Menschen bedient.
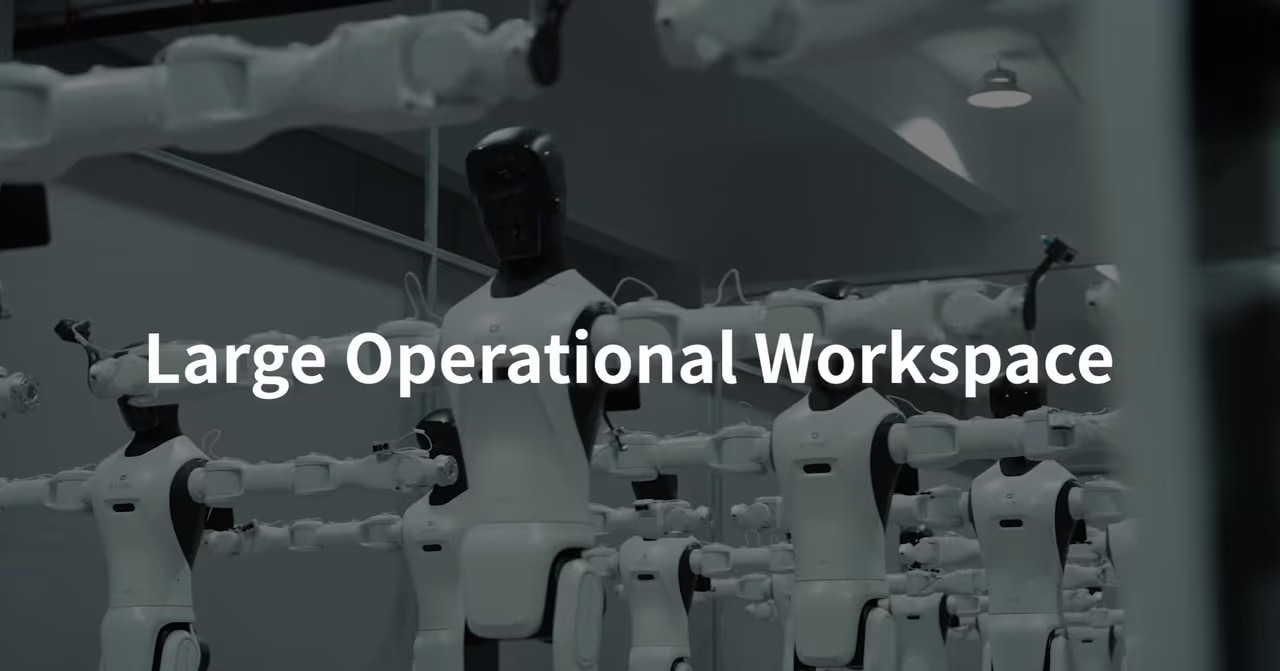
Großer Arbeitsraum
Reichweite von 2,3 m mit beiden Armen und eine Arbeitshöhe von bis zu 2,3 m (Ausführung O10).
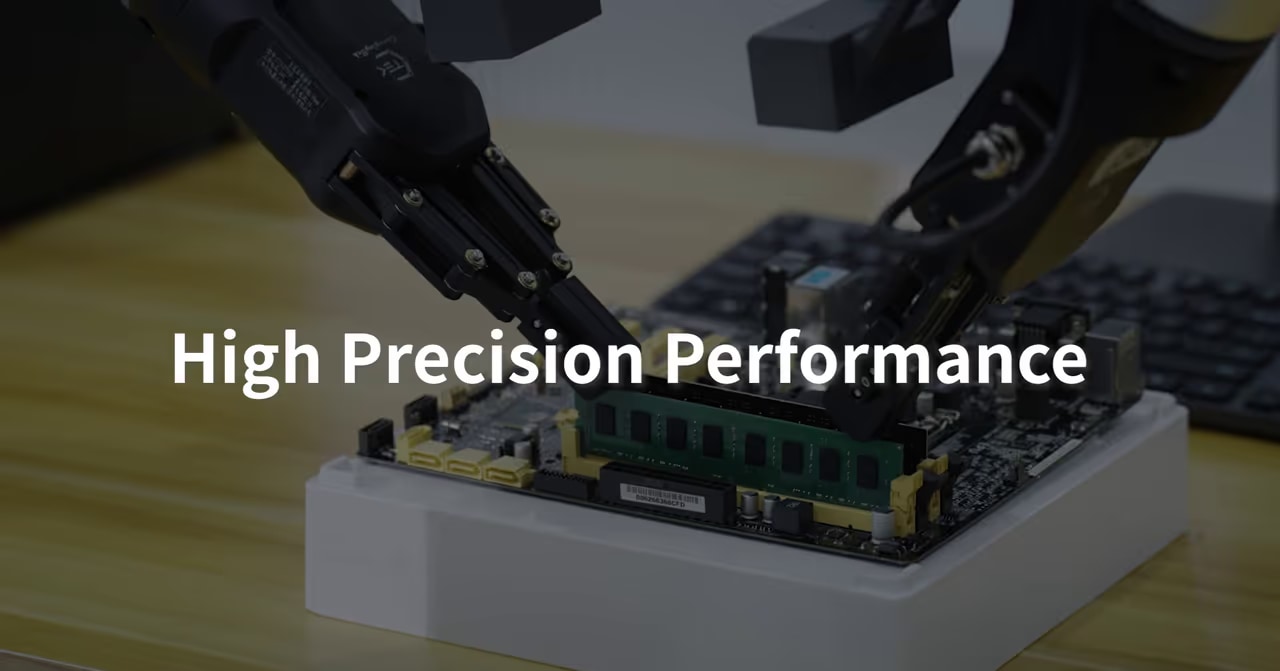
Präzisionsmontage
Einsetzen eines Speichermoduls: Submillimeterpräzision bei einer realen Aufgabe.
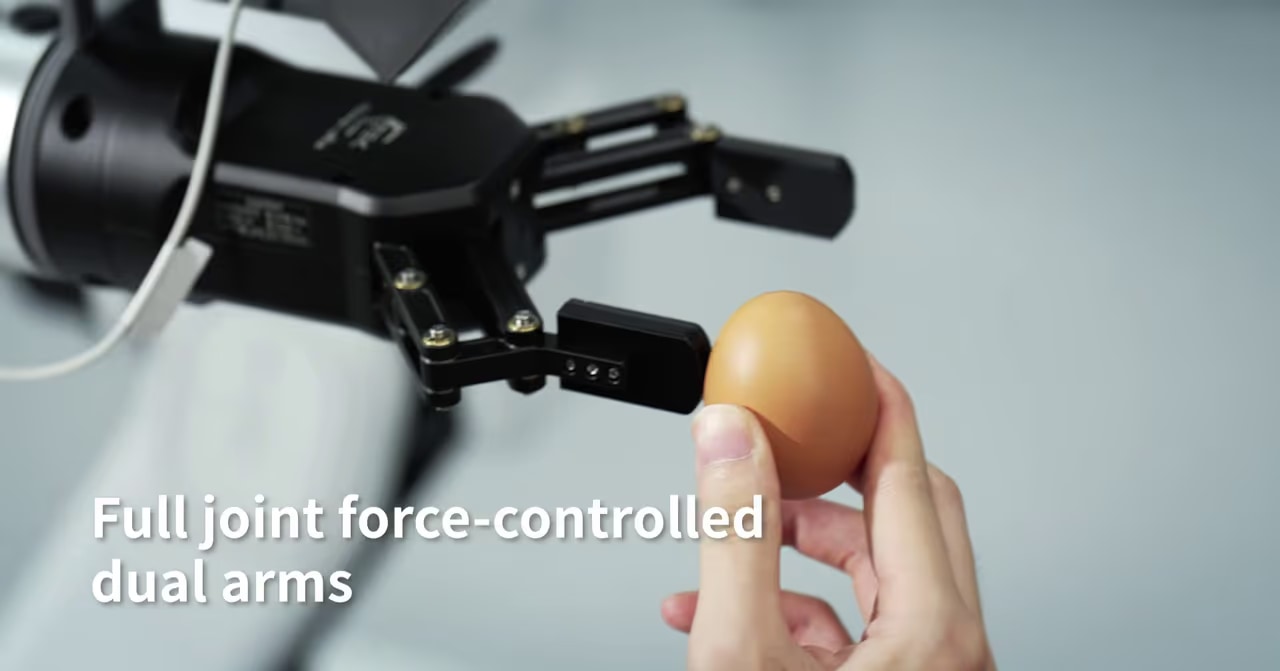
Kraftregelung
Ein Ei halten, ohne es zu beschädigen: kraftsensitive Gelenke in beiden Armen.